メタディスクリプション:
トラッカーの制御ロジックとロボットによる設置は、EPCに求められる仕様を変えつつあります。設計段階で重要なポイントを解説します。
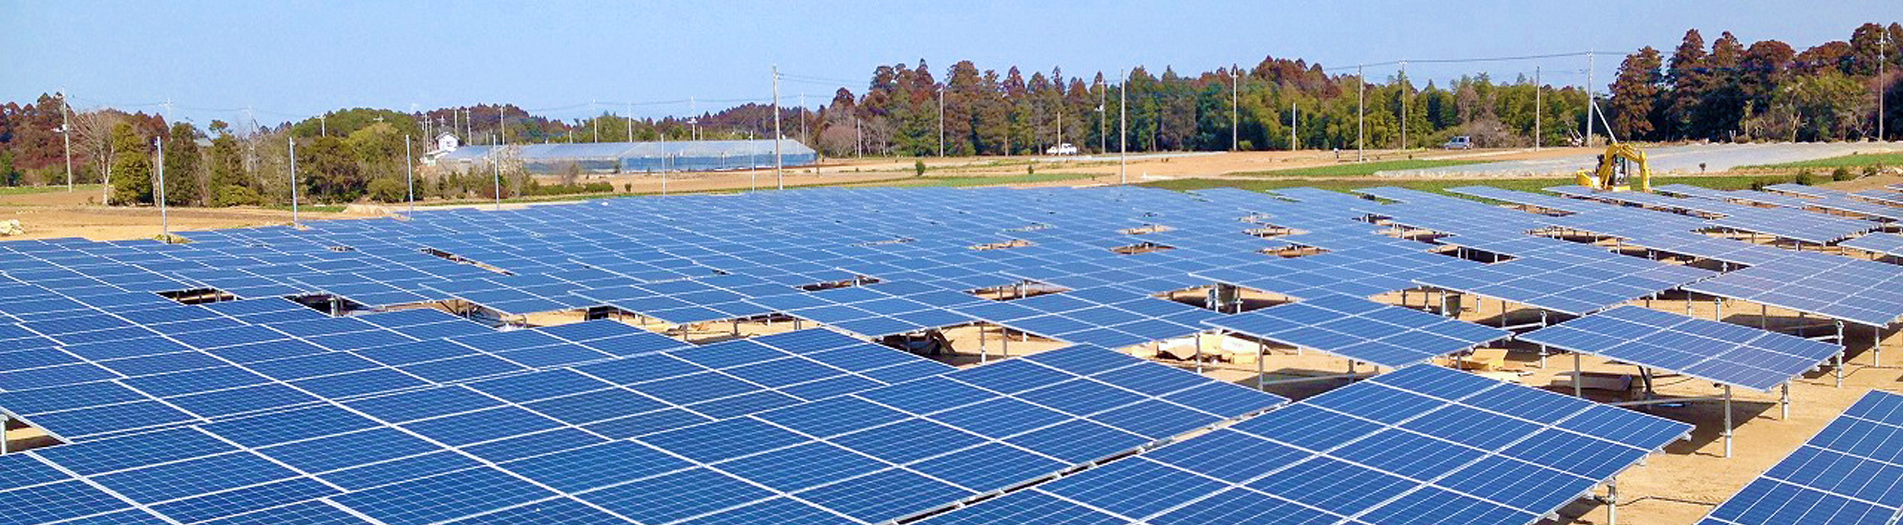
メガソーラー向け架台は、現在、パネルの制御やレポート作成を行い、機械による設置が進んでいます。
トラッカーは単なる鉄骨とモーターではありません
単軸トラッカーは新設のメガソーラー容量の大半を占め、2035年まで年平均成長率(CAGR)約6.3%で成長しており、固定式架台に比べて20~35%の比発電量を追加します。しかし、固定式架台では見られない荷重条件(ねじり剛性、限界風速での収納戦略、基礎の引き抜きなど)が発生します。固定式から引き継いだ静的テーブルは十分ではなく―バックトラッキングの遷移を含め、実際の動的挙動にIEC 62817および現地の規制を適用する必要があります。
制御アルゴリズムは仕様の一部です
現在、ベンダーはトルクチューブの形状ではなく、制御ロジックで競合しています。TrinaTrackerのSuperTrackは、リアルタイムの日射量から角度を調整し、列間の影を削減して、従来のトラッカーと比較して最大8%の利得を謳っています。トラッカーのパフォーマンスは試運転時に固定されるものではなく―ファームウェアによって変化します。「風速定格はいくつですか」と尋ねるだけでなく、「どのようなプロトコルに対応しており、私のSCADAと通信できますか」と確認してください。
UISOLARのメガソーラー向け構造物は、文書化された通信インターフェースと、サードパーティ製のトラッカーコントローラー、ジャンクションボックス、ストリングモニタリングハードウェア用の定義された取付ポイントとともに出荷されます。構造設計によって後から制御アーキテクチャが制限されるべきではありません。
ロボットが公差要件を変える
TrinaTrackerのBuildex-Dは、導入された300 MW全体で0.026%のモジュール破損率を報告しています。ロボットは人間ほど寛容ではありません―レールの真直度、クランプの再現性、基礎の高さなどがすべて積み重なります。ロボットのエンドエフェクターがモジュールを綺麗に配置するか、あるいはエッジの接触や微細なひび割れが発生することになります。
手動設置用に設計された架台システムは、ロボット対応になる前に再仕様化が必要になることがよくあります。UISOLARは、設計時に公差の累積解析を実行し、自動化機器の許容偏差範囲を定義し、行間隔、アクセス幅、基礎レイアウトをひとつの問題として評価します。
購入前に確認すべき事項
ワット単価はほとんど何も語りません。技術提出書類では、以下を確認してください:収納戦略と動的増幅を伴う基本風速での風荷重定格、引き抜きおよび横方向耐力を持つ基礎設計基準、非対称荷重下におけるねじり剛性と許容たわみ、ISO 1461に準拠しためっき厚を持つ腐食クラス、制御・通信インターフェースの文書化、自動化が計画されている場合の設置公差範囲。
UISOLARは、提出パッケージ内でプロジェクト固有の構造計算とインターフェース文書を提供します。

universe solar(uisolar)は、PVマウントの開発、製造、マーケティングを専門とするハイテク企業です。当社の最高の品質とサービスにより、ほとんどの設置者、販売業者、epc ectがUisolar取り付けを歓迎しています。世界中で。
読んで、投稿し、購読してください。あなたの意見をお聞かせください。


 IPv6 network supported
 オンラインサービス
 +86 (0592)5663849
 sales@uisolar.com
 solar-mount.au
 日本語
 English
 français
 Deutsch
 русский
 español
 português
 Nederlands
 العربية
 한국의